基于 OpenStreetMap 数据的可视化,既非照片也非规划方案。数据 © OpenStreetMap 贡献者,ODbL。建筑按标签高度拉起,穹顶与尖顶依屋顶形状生成;数据中没有的,这里也没有。 场景档案

01 / 03

数分钟内汇编完成

画面中的一切来自 OpenStreetMap:5 472 个轮廓,4 227 个带高度,2 982 个带屋顶形状。没有一条手绘线,脚本几秒内即由提取数据生成模型。

02 / 03

为何是克里姆林宫

全国测绘最详尽的地方:塔楼按层级标注起止高度,穹顶有形状。这是开放数据今日所能给出的上限。

03 / 03

数据缺少什么

带花坛的马涅日广场改造方案、地下空间、地形。孪生展示的是提取当日的现状,而非承诺。

数字孪生

由开放数据汇编的克里姆林宫与马涅日广场

本页画面中的一切均由脚本从 OpenStreetMap 生成,没有一条手绘线:5 472 个建筑及其部件轮廓,其中 4 227 个带高度、2 956 个带立面颜色、2 982 个带屋顶形状;1 918 棵树,其中 1 631 棵标注了树种;4 629 段道路。数据提取于 2026 年 9 月 6 日。

选择克里姆林宫并非为了美观。这是全国测绘最详尽的地方:塔楼按层级标注了起止高度,穹顶有形状,立面有颜色。数字孪生展示了开放数据今日所能达到的上限,并以此对照出面临同样任务的典型街区数据之匮乏。

哪些来自数据,数据缺少什么

取自数据,可核验

  • 建筑轮廓与高度:height 标签,否则按层数,否则按建筑类型取典型值;适用了哪条规则记录在档案中。
  • 立面颜色来自 building:colour;无颜色的部件继承所属建筑的颜色。
  • 帐篷顶、金字塔顶、穹顶与洋葱顶依 roof:shape 与 roof:height 生成;仅教堂用金色。
  • 树木为带坐标的 natural=tree 点;绿地与水域面;道路宽度按等级确定。
  • 克里姆林宫墙为带分段高度的 building=wall 多边形;基泰哥罗德墙为线,取典型高度 6 米。

数据中没有,孪生中也没有

  • 马涅日广场带花坛与玻璃穹顶的改造方案:地图上没有,孪生也不臆造。
  • 地下空间:「猎人商行」标注为地下建筑,地面上不显示。
  • 行人、车辆、招牌、石材质感:场景展示体量,而非生活。
  • 地形:场地按平地处理,未建模通往河堤的高差。
  • 不足一平方米的细部:1 350 个科科什尼克与尖饰被略去,它们存在于数据中,但在画面中无法辨认。
基于 OpenStreetMap 数据的可视化,既非照片也非规划方案。数据 © OpenStreetMap 贡献者,ODbL。建筑按标签高度拉起,穹顶与尖顶依屋顶形状生成;数据中没有的,这里也没有。 场景档案

01 / 03

马涅日广场

从国家饭店望向亚历山大花园:角楼与三圣塔按坐标各在其位,高度取自标签。

02 / 03

来自数据的树木

画面中每棵树在 OpenStreetMap 中都是一个点,多数标注了树种。此处树冠是示意性的:数据未描述其形状与大小。

03 / 03

恰是已知的部分

改造方案中的花坛与玻璃穹顶未在地图上标注,因此这里没有。一旦出现在地图上,无需改动脚本,便会出现在孪生中。

这对项目意味着什么

开放式规划依赖可由开放数据计算并由外人核验的量值。数字孪生是同一思想在图像上的体现:塔楼高度在标签中,便在模型中;花坛不在数据中,便不在画面中。这使图像成为论据,而非插图。

汇编克里姆林宫的同一脚本,用于典型街区只能生成无颜色、无屋顶的方盒:那里的建筑至多只有层数。这两幅图之间的差距,正是「哪些已数字化、哪些尚未」的登记册。

模块化住宅村:依据现场视频构建的孪生

本栏目的第二个场景是莫斯科郊区的单层模块化住宅村。这里的源数据不是地图,而是十二分钟的现场视频:钢框架平顶房屋、深色夹芯板与木饰面、全景玻璃、带黑色栏杆的带顶露台、崖柏绿篱、铺装与尚未完工的碎石路。

依据视频复原了两种户型(6×12 与 9×12 米)及其布局:带衣柜的门厅、走廊、带玻璃墙通往露台的厨房客厅、卧室、卫生间、设备间。门是开着的,在视频和 VR 中都可以走进去。地块布局为典型方案(环形车道、20×30 米地块、门卫室),确定地址后将替换为真实规划。

可视化,并非照片。房屋类型依据现场视频;地块布局为典型方案,待与地籍图对接。Unreal Engine 5.8 渲染。 场景档案

01 / 03

街道

铺装车道、修剪的崖柏绿篱、入口处带木饰面的深色立面。车道宽 6 米,地块 600 平方米,房屋距街道 6 米。

02 / 03

取自视频的内容

模块比例 3×12 米,地面抬高 0.45 米的钢框架,带女儿墙的平屋顶,客厅全景玻璃,3×6 米带顶露台与水平栏杆条。

03 / 03

孪生中缺少的内容

真实的地块规划与地形、工程管网、按项目的装修。这些将来自开发商提供的总平面图与房屋设计;届时典型布局将替换为真实布局。

可视化,并非照片。房屋类型依据现场视频;地块布局为典型方案,待与地籍图对接。Unreal Engine 5.8 渲染。 场景档案

01 / 03

入口

带两级台阶的门廊,入户门敞开。门后是带衣柜和长凳的门厅,再往里是 1.6 米宽的走廊,通向卧室、卫生间和设备间;房门半开。

02 / 03

厨房客厅

沿端墙的一字型厨房配嵌入式电器、玻璃墙旁的餐桌、带地毯、茶几、扶手椅和脚凳的沙发组、电视柜、挂画与书籍,整面玻璃墙带推拉门通往摆有户外桌椅的露台。与视频一致:客厅贯通,两侧采光。

03 / 03

露台

共用屋顶下由立柱支撑的木铺装,黑色栏杆条,下到草坪的台阶和院中的小树。再往前是院子和邻家的绿篱。

可视化,并非照片。房屋类型依据现场视频;地块布局为典型方案,待与地籍图对接。Unreal Engine 5.8 渲染。 场景档案

01 / 03

细到餐叉

最小尺度的细节检验:样板房中的餐桌。每个座位均已摆好:带餐巾的餐盘、左侧餐叉、右侧餐刀与餐勺、托盘上的茶杯和水杯;桌中央是茶壶与糖罐、水罐、盛着苹果和柠檬的碗。餐盘、茶杯、茶壶、餐刀、椅子及其余家具为 Poly Haven 免费模型(CC0);餐桌、叉、勺、水杯和餐巾为程序化生成,因为库中没有此类模型。

02 / 03

物品如何摆放

每个座位从各自的椅子出发布置:餐盘距桌边 17 厘米,餐具间距 4–5 厘米,茶杯在右前方。高度由射线投射到木质桌面获得,因此没有悬空或下沉。家具尺寸取自模型本身;椅子位于桌面轮廓之外。

03 / 03

光线

阳光穿过全景玻璃,Lumen 反射与硬件光线追踪的柔和阴影,直方图自动曝光。与街景相同的流程:同一场景源,同一套材质。

第二座村落:两层住宅与「佐西莫娃普斯滕」式路网

同样的住宅,但做成两层,周边路网也不同。不再是环形道路,而是「梳形」:一条主街加三条间距 130 米的横街,尽端设回车场,地块分列街道两侧——面宽 22 米、进深 60 米,合 1320 平方米,第一座村落为 600 平方米。共 30 栋:6×12 米 18 栋、9×12 米 12 栋,即 144 与 216 平方米,而非 72 与 108。

路网参数取自 OpenStreetMap 中佐西莫娃普斯滕(新莫斯科诺沃费奥多罗夫斯科耶)的数据:主街之外有三条平行横街,间距 120 与 155 米,住宅面积中位数 156 平方米、九十分位 263 平方米,平面尺寸约 14.5 × 14.8 米——我们的两层模块正落在这一区间。一层沿用单层住宅:门厅、走廊、卧室、卫生间、设备间、带露台的厨餐起居空间。其上为带洞口的楼板,起居室内设直跑楼梯,二层为门厅、两间卧室、卫生间以及露台之上的阳台。

这是可视化,不是照片。建筑几何为我方依据现场视频构建;仅路网参数取自 OpenStreetMap——© OpenStreetMap 贡献者,ODbL。这并非佐西莫娃普斯滕具体建筑的孪生。使用 Unreal Engine 5.8 渲染。 场景档案

01 / 03

梳形而非环形

入口设门卫的主街,向外分出三条间距 130 米的横街,尽端设回车场。地块垂直于街道展开:面宽 22 米、进深 60 米,住宅退让车行道 8 米。同样的道路长度下,每栋住宅可得两倍用地。

02 / 03

二层

一层之上为 0.25 米楼板并留出楼梯洞口,二层层高同为 3 米,顶部为带女儿墙的屋面。阳台正位于带顶露台之上,共用同一组立柱。二层窗洞延续一层的韵律,因此立面读作一个完整体量,而非加建。

03 / 03

孪生中没有的内容

真实的地块图、地形与市政管网。开放数据只提供了参照路网的尺寸,建筑几何为我方构建。一旦开发商提供总平面,典型方案即可替换为实际方案。

这是可视化,不是照片。建筑几何为我方依据现场视频构建;仅路网参数取自 OpenStreetMap——© OpenStreetMap 贡献者,ODbL。这并非佐西莫娃普斯滕具体建筑的孪生。使用 Unreal Engine 5.8 渲染。 场景档案

01 / 03

从院门到楼梯

镜头沿步道前行,登上门廊,穿过敞开的入户门:设长凳与衣柜的门厅,1.6 米宽走廊,通往卧室、卫生间与设备间的门半开,再经宽阔洞口进入厨餐起居空间。路线按洞口中线设定,并在渲染前以射线校核——与最近表面的净距处处不小于 0.3 米。

02 / 03

起居室内的梯段

沿南墙的直跑梯段:16 级踏步,4.8 米水平距离内升高 3.25 米,坡度 34°。开敞一侧设斜梁与扶手,楼板留洞,二层洞口周边设护栏。楼梯置于起居室整体空间内,而非独立梯井:自下可见二层,自上可见餐桌。

03 / 03

门厅、卧室、阳台

二层沿南墙设 2.4 米宽门厅走廊,由此进入两间卧室与卫生间。穿过卧室即可通往露台之上的阳台:木铺装、三道横杆栏杆,可望见地块、街道与防护林带。这仍是第一座村落中的同一栋住宅,只是加了一层。

这是可视化,不是照片。建筑几何为我方依据现场视频构建;仅路网参数取自 OpenStreetMap——© OpenStreetMap 贡献者,ODbL。这并非佐西莫娃普斯滕具体建筑的孪生。使用 Unreal Engine 5.8 渲染。 场景档案

01 / 03

楼梯旁的餐桌

餐桌组合紧邻厨房操作台与落地窗,其后即为开敞梯段。餐具摆放与第一座村落一致:餐盘配餐巾,叉在左、刀与勺在右,杯置于托碟;中央为茶壶、糖罐、水壶与果盘。

02 / 03

为何环绕不完整

镜头弧线并非环绕餐桌,而是行经餐桌组合与梯段之间的扇区:餐桌南侧现为楼梯,完整环绕会使镜头进入踏步内部。扇区边界由平面计算得出,而非目测。

03 / 03

光

晨光透过通高玻璃,Lumen 反射与硬件光线追踪的柔和阴影,按直方图进行局部曝光。与街道用同一条流程:同一场景源、同一套材质。

基于 OpenStreetMap 数据的可视化,既非照片也非规划方案。数据 © OpenStreetMap 贡献者,ODbL。建筑按标签高度拉起,穹顶与尖顶依屋顶形状生成;数据中没有的,这里也没有。 场景档案

01 / 03

红场

从历史博物馆走向斯帕斯卡亚塔,两侧是克里姆林宫墙与古姆百货。广场宽度与立面位置取自轮廓,而非为构图挑选。

02 / 03

斯帕斯卡亚塔的层级

塔楼由十余个部件组成,高度从 14 米到 71 米,顶部为帐篷顶。整体轮廓不绘制:按 OpenStreetMap 的惯例由部件取代。

03 / 03

洋葱顶组成的大教堂

圣瓦西里大教堂:穹顶依 roof:shape=onion 生成,仅教堂处用金色。立面颜色来自标签;无标签处为浅灰,以免把猜测当作数据。

可以漫步其中的村落

“伊斯特拉林间地”村落的交互式数字孪生,共 250 栋住宅。在电脑或手机浏览器中即可打开,无需安装软件,也无需带显卡的服务器——场景在访问者的设备上绘制。

  • 第一人称街道漫游:不能穿墙,视线保持在人眼高度。
  • 昼夜时间变化与窗内灯光,以及夏、秋、冬三个季节。
  • 按状态、层数和面积筛选住宅,状态显示在住宅上方和小地图上。
  • 住宅卡片、窗户高度的立面视角、进入住宅查看房间和尺寸,浏览记录仅保存在您的浏览器中。

村落为虚构,状态和价格仅作演示。模型为作者的尺寸概念,并非设计方案。界面为俄文。

水利设施 3D 模型

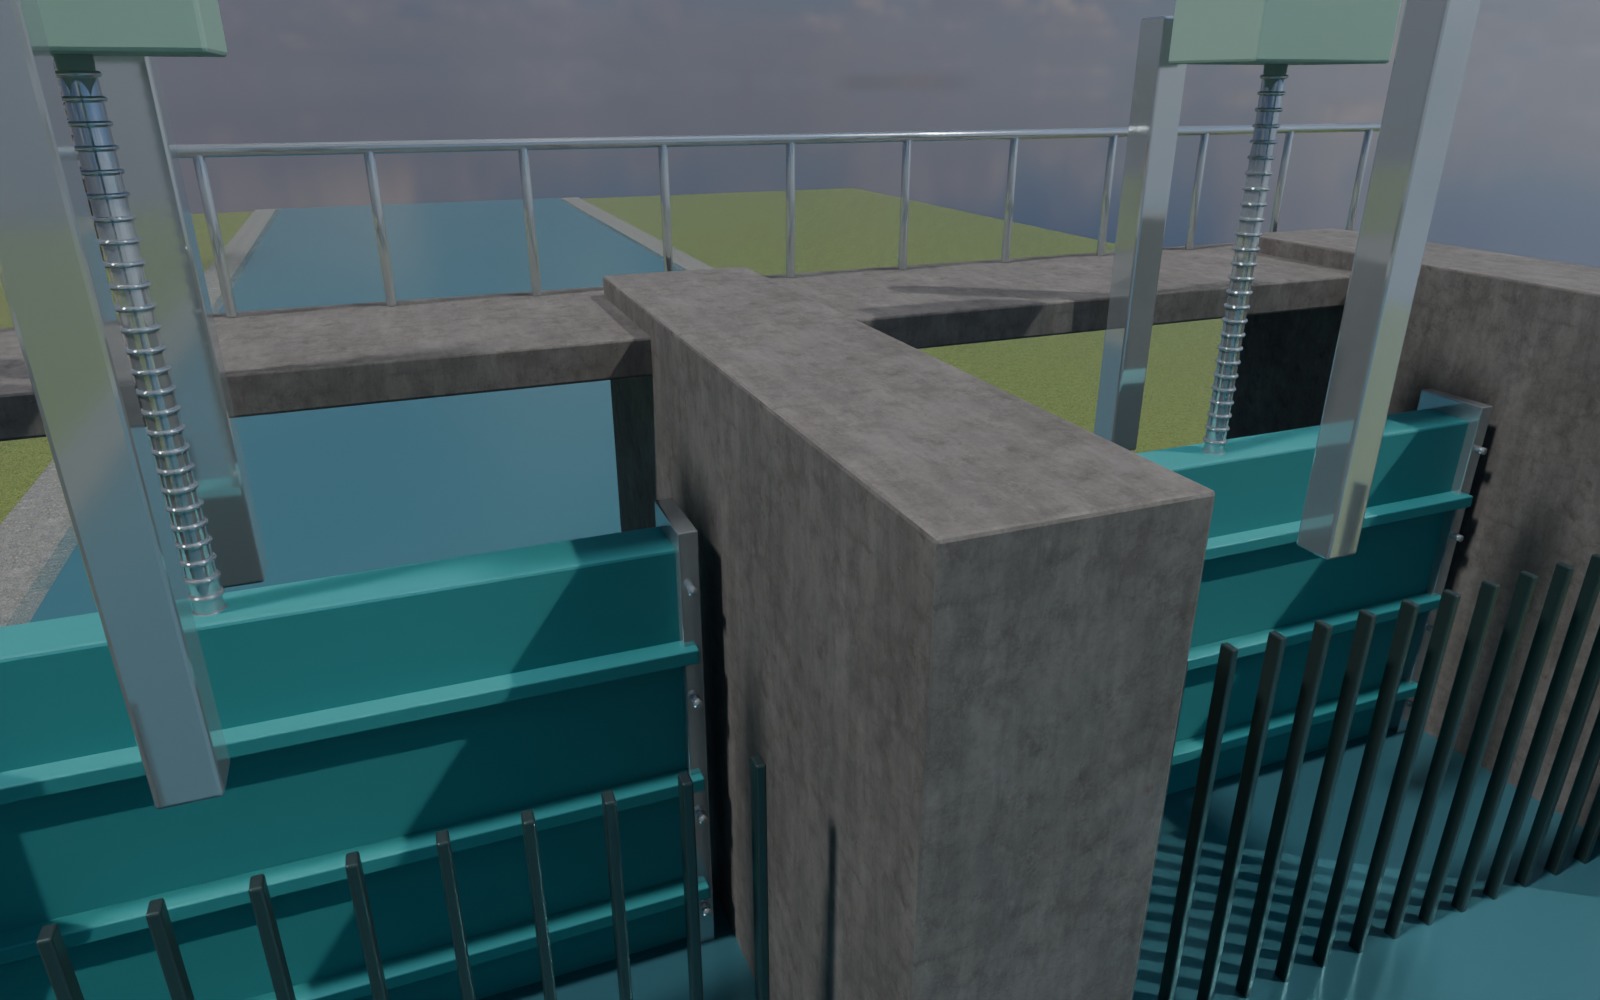
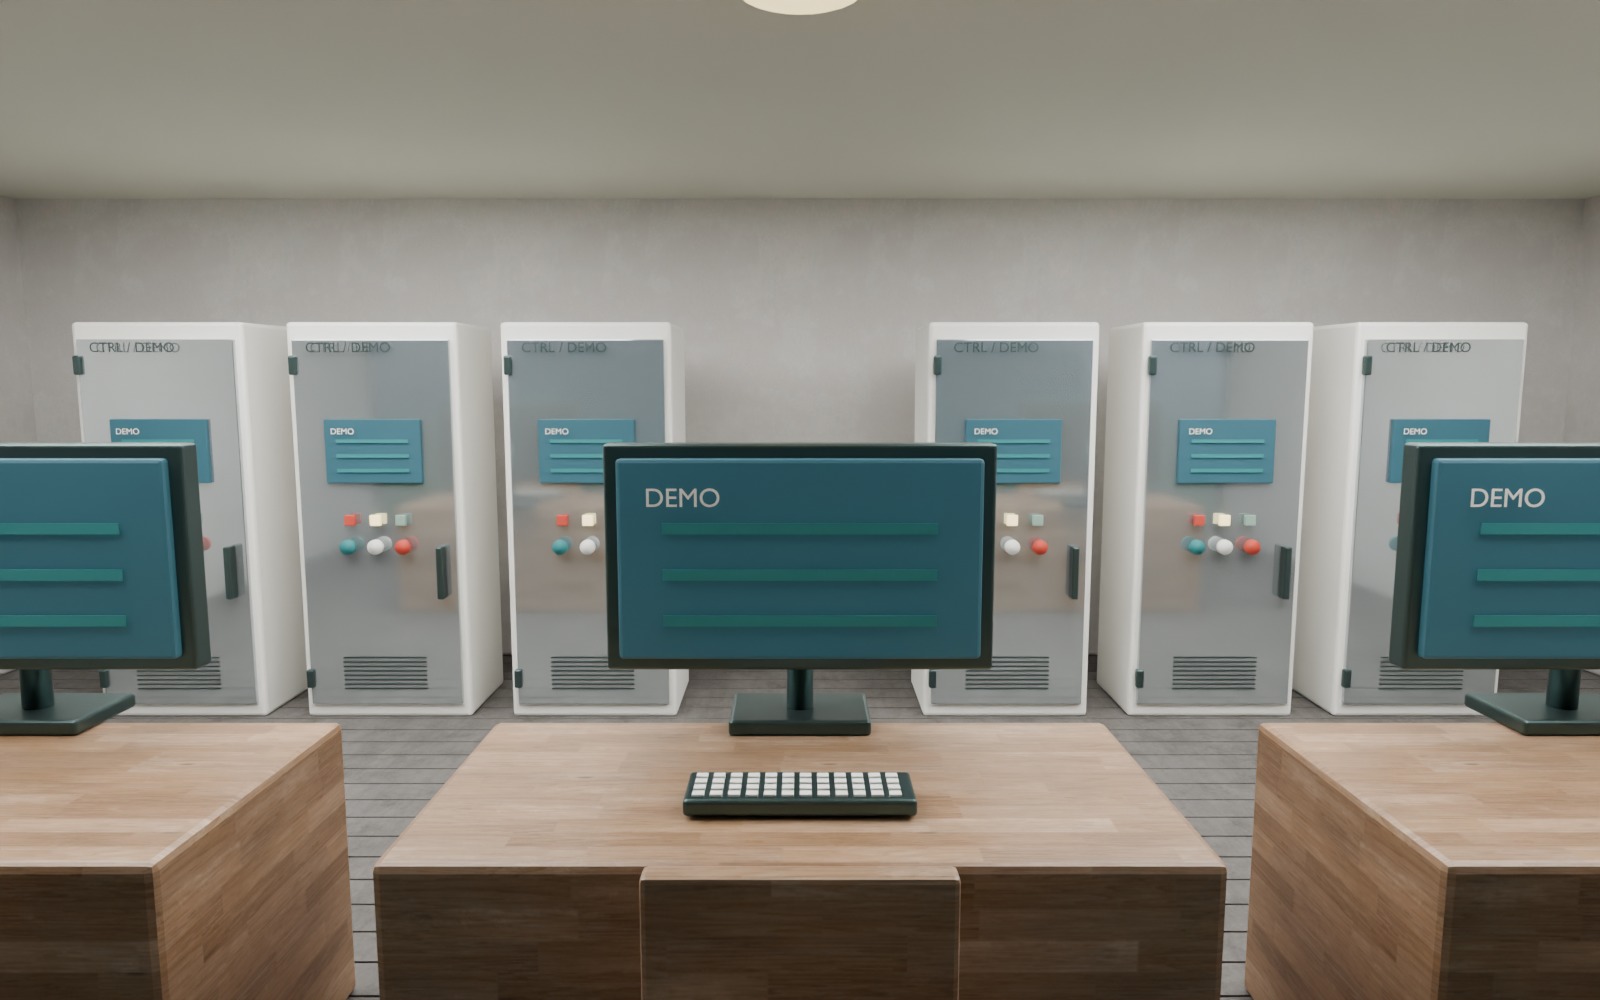
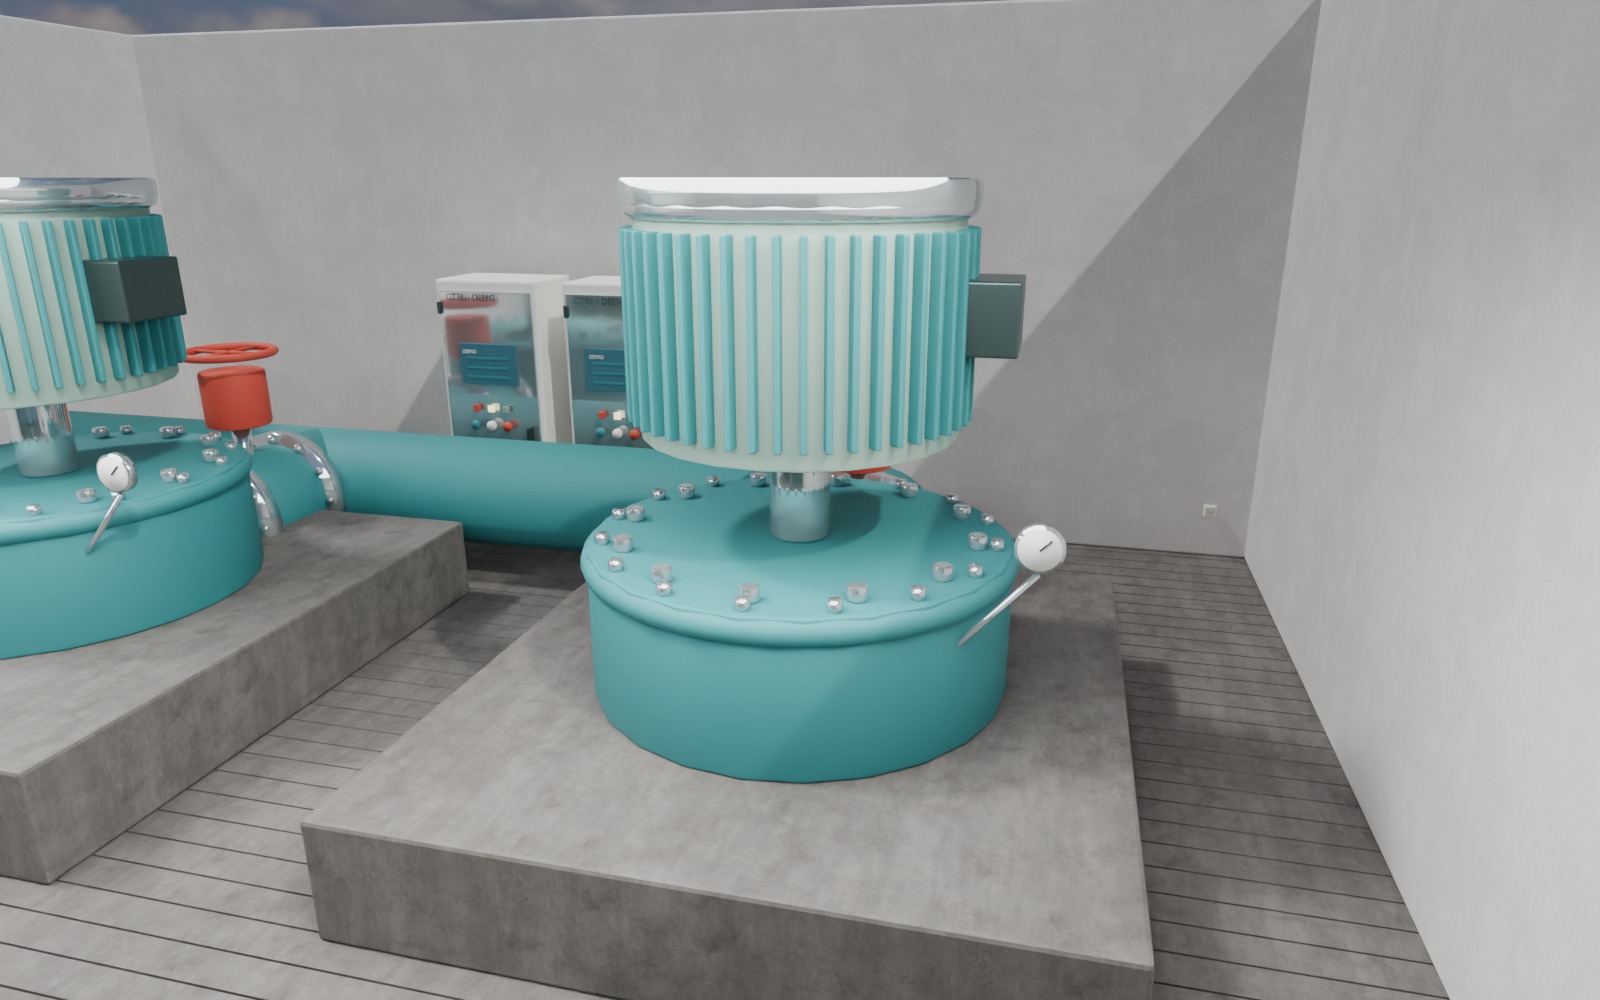
我们自建的小型水电站、集装箱式水电站、取水设施和数字调度中心模型。每个模型都可查看内外部、细看单个部件并下载。这些是演示布局:要为某座具体电站建立精确的数字孪生,需要其图纸和设备技术档案。

如何核验

场景档案列出数据来源、提取日期、范围边界、各类对象数量及构建规则。场景是确定性的:同一脚本作用于同一提取数据得到同样的画面。数据可逐栋与 OpenStreetMap 地图对照。

数据:OpenStreetMap,© OpenStreetMap 贡献者,ODbL 1.0 许可。渲染:gosplan2.ru,Unreal Engine 5.8(Lumen,硬件光线追踪),几何由 OSM 在 Blender 中构建;PBR 材质来自 ambientCG(CC0)。窗户按标签层数生成典型节奏,并非测绘。可视化,并非照片。

亲自走一走广场

同一套 OpenStreetMap 模型在浏览器中以自由漫步方式打开:从红场视线高度出发,想去哪里就去哪里。戴上 VR 头显是全尺寸漫步;在电脑和手机上用键盘或手指操控。

  • 头显(Meta Quest、Pico、Vive 及任何支持 WebXR 的设备):在头显浏览器中打开链接并点击“Enter VR”。左摇杆行走,右摇杆转向。
  • 电脑:点击场景捕获鼠标,W A S D 行走,Shift 加速,Esc 释放鼠标。
  • 手机:拖动手指环顾四周,第二根手指按住屏幕向前走。

第三个场景是莫斯科郊区的单层模块化住宅村,依据现场视频构建:两种户型共 29 栋(6×12 与 9×12 米)、带顶露台、绿篱、门卫室。门是开着的:可以走进门厅、带玻璃墙的厨房客厅、卧室、卫生间和设备间。地块布局为典型方案,待与地籍图对接。

第四个场景为第二座村落:30 栋两层住宅,采用参照佐西莫娃普斯滕的「梳形」路网,地块各 1320 平方米。样板房内的楼梯可用:可登至二层门厅,进入卧室与卫生间,并走上露台之上的阳台。

模型约 19 MB,只需加载一次。基于 OpenStreetMap 数据的可视化,© OpenStreetMap 贡献者,ODbL;并非照片。材质与树木为示意;本页视频已在 Unreal Engine 中渲染。